0%

01 - 向量基础

1. 向量的属性

向量拥有两个属性:

  • 方向
  • 长度 - 向量的模:∥a⃗∥\Vert {\vec a} \Vert
  • 单位向量: a^=a⃗∥a⃗∥\hat{a} = \cfrac {\vec a} {\Vert {\vec a} \Vert}(该方向上的单位向量)

2. 向量的表示方法

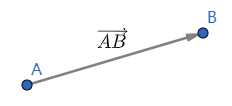
screenShot.png

AB→=B−A\overrightarrow{AB} = B - A

  • 行向量

a⃗=(xa,ya,za)\vec{a} = \begin{pmatrix} x_a , y_a , z_a \end{pmatrix}


  • 列向量

a⃗=(xayaza)\vec{a} = \begin{pmatrix} x_a \\ y_a \\ z_a \\ \end{pmatrix}

NOTE:

  • 行向量表示与列向量表示是有区别的:
    尤其是在矩阵变换中,对于某一种变换来说,行向量表示的矩阵跟列向量表示的矩阵是不同的,二者互为转置

Mrow=(xayazaxbybzbxcyczc)⟷Mcol=(xaxbxcyaybyczazbzc)\bold{M_{row}} = \begin{pmatrix} x_a & y_a & z_a \\ \hdashline x_b & y_b & z_b \\ \hdashline x_c & y_c & z_c \end{pmatrix} \longleftrightarrow \bold{M_{col}} = \begin{pmatrix} \begin{array}{c:c:c} x_a & x_b & x_c \\ y_a & y_b & y_c \\ z_a & z_b & z_c \\ \end{array} \end{pmatrix}

  • 在对向量进行矩阵变换时,行向量是右乘矩阵,而列向量是左乘矩阵
    • 行向量:

    arow⃗⋅M1⋅M2⋯\vec{a_{\sf{row}}} \cdot \bold{M_1} \cdot \bold{M_2} \cdots

    • 列向量:

    ⋯M2⋅M1⋅acol⃗\cdots \bold{M_2} \cdot \bold{M_1} \cdot \vec{a_{\sf{col}}}

3. 位置与位移

  • 位置:

    • 表示的是一种静态的状态;
    • 当用向量表示位置时,此时向量表示的是一个“点”,而该点的坐标就是原点进行向量表示的位移之后所在的地方。即描述 位置 实际上就是描述相对于给定参考点(通常是坐标系的原点)的 位移 。
  • 位移:

    • 表示的是一种动态的过程;
    • 当用向量表示位移时,向量的方向即是位移的方向,向量的长度即是位移的距离。

4. 向量的加减

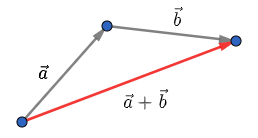
  • a⃗+b⃗\vec{a} + \vec{b}
    screenShot.png


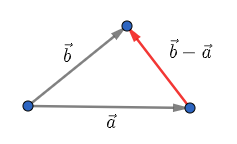
  • b⃗−a⃗\vec{b} - \vec{a}
    screenShot.png

5. 点乘

5.1 计算方式

a⃗⋅b⃗=(xayaza)⋅(xbybzb)=xaxb+yayb+zazb\vec{a} \cdot \vec{b} = \begin{pmatrix} x_a \\ y_a \\ z_a \\ \end{pmatrix} \cdot \begin{pmatrix} x_b \\ y_b \\ z_b \\ \end{pmatrix} = x_a x_b + y_a y_b + z_a z_b

5.2 几何意义

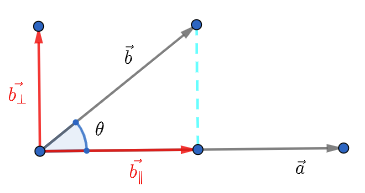
screenShot.png

可知:

a⃗⋅b⃗=a⃗⋅b∥⃗\vec{a} \cdot \vec{b} = \vec{a} \cdot \vec{b_{\parallel}}

b∥⃗=k⋅a^=∥b∥⃗∥⋅a^=∥b⃗∥⋅cos⁡θ⋅a^\vec{b_{\parallel}} = k \cdot \hat{a} = \Vert \vec{b_{\parallel}} \Vert \cdot \hat{a} = \Vert \vec{b} \Vert \cdot \cos{\theta} \cdot \hat{a}

a⃗⋅b⃗=∥a⃗∥∥b⃗∥cos⁡θ\vec{a} \cdot \vec{b} = \Vert {\vec a} \Vert \Vert {\vec b} \Vert \cos{\theta}

其中:

cos⁡θ=a⃗⋅b⃗∥a⃗∥∥b⃗∥\cos{\theta} = \cfrac{\vec{a} \cdot \vec{b}}{\Vert {\vec a} \Vert \Vert {\vec b} \Vert}

cos⁡θ=a^⋅b^\cos{\theta} = \hat{a} \cdot \hat{b}

特別地:

b⃗=b∥⃗+b⊥⃗\vec{b} = \vec{b_{\parallel}} + \vec{b_{\perp}}

Note :

  • 二维空间下,点乘的计算结果是一个标量
  • b∥⃗\vec{b_{\parallel}} 为向量 b⃗\vec{b} 在另一个向量 a⃗\vec{a} 上的投影,可以通过点乘计算出某个向量在另一个向量上的投影;
  • 当向量 b⃗\vec{b} 点乘的对象是某个单位基向量 e⃗\vec{e} 时,其结果直接就是向量 b⃗\vec{b} 在向量 e⃗\vec{e} 上的投影;

b∥⃗=e⃗⋅b⃗\vec{b_{\parallel}} = \vec{e} \cdot \vec{b}

  • 结果中的正负号可判断两条向量方向的 前后关系
  • 可以用來评价 两个向量的方向是否接近,即是否趋于 1。

6. 叉乘

6.1 计算方式

a⃗×b⃗=(xayaza)×(xbybzb)=(yazb−ybzazaxb−zbxaxayb−xbya)\vec{a} \times \vec{b} = \begin{pmatrix} x_a \\ y_a \\ z_a \\ \end{pmatrix} \times \begin{pmatrix} x_b \\ y_b \\ z_b \\ \end{pmatrix} = \begin{pmatrix} y_a z_b - y_b z_a \\ z_a x_b - z_b x_a \\ x_a y_b - x_b y_a \\ \end{pmatrix}

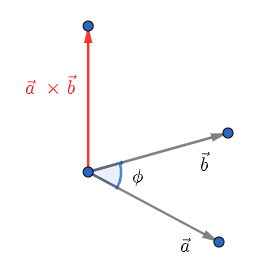
6.2 几何意义

screenShot.png

a⃗×b⃗=−b⃗×a⃗\vec{a} \times \vec{b} = - \vec{b} \times \vec{a}

∥a⃗×b⃗∥=∥a⃗∥∥b⃗∥sin⁡ϕ\Vert \vec{a} \times \vec{b} \Vert = \Vert \vec{a} \Vert \Vert \vec{b} \Vert \sin{\phi}

Note :

二维空间下:

  • 计算结果理论上是一个向量,结果虽然形式上是一个标量;
  • 其数值的大小表示向量的模,正负号表示向量的方向;(右手螺旋定则)
  • 通过正负号可判断两条向量的左右关系;
  • 两条向量的叉乘实质上是两条向量组成矩阵的行列式,其值是该两条向量确定的平行四边形的面积。

三维空间下:

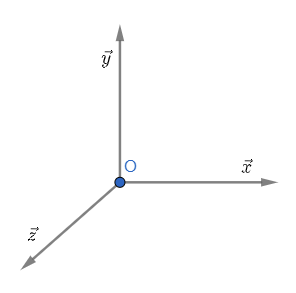
  • 可以通过叉乘计算出任意两条线性无关向量确定的平面的法向量(以右手坐标系为例)
screenShot.png

{x⃗×y⃗=+z⃗y⃗×z⃗=+x⃗z⃗×x⃗=+y⃗\begin{cases} \vec{x} \times \vec{y} = + \vec{z} \\ \vec{y} \times \vec{z} = + \vec{x} \\ \vec{z} \times \vec{x} = + \vec{y} \end{cases}